前言
本文具有强烈的个人感情色彩,如有观看不适,请尽快关闭. 本文仅作为个人学习记录使用,也欢迎在许可协议范围内转载或分享,请尊重版权并且保留原文链接,谢谢您的理解合作. 如果您觉得本站对您能有帮助,您可以使用RSS方式订阅本站,感谢支持!
这篇是我的《视觉 SLAM 十四讲》学习笔记第三讲的配套记录。
之所以单独为 Eigen 写一篇,是因为后面所有章节都绕不开它:第四讲的 Sophus 是对 SO(3) / SE(3) 的封装,底层还是 Eigen 的矩阵;第六讲之后的 g2o 和 Ceres,顶点、边、误差项、雅可比,全是 Eigen 类型。这一讲要是没把用法记牢,后面每写一行代码都要回头翻书。
所以我干脆把书里 ch3/useEigen 和 ch3/useGeometry 两个例子完整跑一遍,把代码、输出、踩到的坑都记下来,当作自己的速查表。以后忘了 coeffs() 的顺序是 (x,y,z,w) 还是 (w,x,y,z),直接搜这篇文章就行。
一、先把 Eigen 装好(macOS 篇)
书上的环境是 Ubuntu + sudo apt install libeigen3-dev,装完头文件在 /usr/include/eigen3。macOS 上没有这个路径,得自己接。
1. 装哪个版本
Homebrew 默认的 eigen 现在是 5.0.1。这个版本比我用的书、也比后面要装的 Sophus / g2o / Ceres 都要新一大代——Eigen 5 里 eulerAngles() 已经被标成 deprecated(建议改用 canonicalEulerAngles()),而书上的代码到处在用 eulerAngles。
所以别装默认那个,装版本化的:
1
brew install eigen@3
装完是 3.4.1,和书上的 3.3/3.4、和我板子上(RK3576 / Debian)的 3.4.0 是同一代,行为一致。
eigen@3 是 keg-only 的,意思是它不会被软链到 /opt/homebrew/include,以免和 Eigen 5 打架。所以它的头文件在:
1
/opt/homebrew/opt/eigen@3/include/eigen3
两个版本可以共存,互不干扰。
2. 为什么裸编译会报 Eigen/Core file not found
装完之后我照着视频敲:
1
c++ eigenGeometry.cpp -o eigenGeometry
结果:
1
eigenGeometry.cpp:5:10: fatal error: 'Eigen/Core' file not found
原因很简单:这条命令没带任何 -I。#include <Eigen/Core> 让编译器去默认搜索路径里找 Eigen/Core,而 /opt/homebrew/opt/eigen@3/include/eigen3 不在默认路径里。Linux 上能过,是因为很多发行版会把 /usr/include 当默认路径,而 Eigen 恰好被 libeigen3-dev 放在 /usr/include/eigen3——它其实也需要 -I,只是书上用 CMake,路径已经在 CMakeLists.txt 里写好了,你没察觉而已。
3. 三种解决方式,按需选
方式一,单次加 -I,最直接:
1
c++ -I/opt/homebrew/opt/eigen@3/include/eigen3 eigenGeometry.cpp -o eigenGeometry
方式二,写进 zsh 环境变量(我用的是这个)。编译器会读 CPLUS_INCLUDE_PATH,设一次,之后任何目录裸编译都能找到:
1
2
# 追加到 ~/.zshrc
export CPLUS_INCLUDE_PATH="/opt/homebrew/opt/eigen@3/include/eigen3${CPLUS_INCLUDE_PATH:+:$CPLUS_INCLUDE_PATH}"
改完 source ~/.zshrc 或者开个新终端标签生效。验证一下:
1
2
echo $CPLUS_INCLUDE_PATH
# /opt/homebrew/opt/eigen@3/include/eigen3
之后再敲 c++ eigenGeometry.cpp -o eigenGeometry 就通了,不用再写 -I。
注意 ${CPLUS_INCLUDE_PATH:+:$CPLUS_INCLUDE_PATH} 这个写法——如果直接写 "...:$CPLUS_INCLUDE_PATH" 而变量原本为空,结尾会留一个孤零零的冒号,某些编译器会把空项当成「当前目录」,不是我们想要的效果。
方式三,用 CMake,也是书上的方式。ch3/useEigen/CMakeLists.txt 里两行关键:
1
2
3
4
5
6
7
8
# CMake 4.x 已经不支持 cmake_minimum_required(VERSION 2.8) 了,书上原来是 2.8
cmake_minimum_required( VERSION 3.10 )
project( useEigen )

# 指向 keg-only 的 eigen@3
include_directories( "/opt/homebrew/opt/eigen@3/include/eigen3" )

add_executable( eigenMatrix eigenMatrix.cpp )
然后:
1
2
3
4
cd ch3/useEigen
mkdir -p build && cd build
cmake .. && make -j8
./eigenMatrix
4. 在 CLion 里怎么配
我平时用 CLion,这段单独写——它和命令行是两套逻辑,不搞清楚会白折腾半天。
先说为什么上面那招在 CLion 里失效。 ~/.zshrc 里的 CPLUS_INCLUDE_PATH 只对「从终端启动的进程」生效。CLion 从 Dock 或 Finder 打开时,继承的是 launchd 的环境,~/.zshrc 压根没被读过。所以经常出现这种情况:终端里 c++ eigenGeometry.cpp 早就编得过了,CLion 里还是满屏红波浪线。
第一步,打开对目录。 slambook 根目录没有 CMakeLists.txt——整本书是几十个互相独立的 CMake 小工程,不是一个大工程。所以别把 slambook 整个拖进 CLion,它会提示找不到 CMake 工程。要打开的是具体那一讲的目录:
1
2
3
slambook/ch3/useEigen        有 CMakeLists.txt,可以打开
slambook/ch3/useGeometry     有,可以打开
slambook/                    没有,打不开
File → Open 选到 useEigen 这一层,CLion 会自动把它当 CMake 项目加载。
第二步,让 CMake 找得到 Eigen。 两种写法,任选一种。
跟书上一致,直接写死路径:
1
include_directories( "/opt/homebrew/opt/eigen@3/include/eigen3" )
或者用 find_package,更规范一点:
1
2
3
4
find_package( Eigen3 3.4 REQUIRED )

add_executable( eigenMatrix eigenMatrix.cpp )
target_link_libraries( eigenMatrix PRIVATE Eigen3::Eigen )
第二种有个前提:eigen@3 是 keg-only,不在 CMake 的默认搜索路径里,直接 find_package 是找不到的。得告诉 CLion 去哪找,位置在:
1
Settings → Build, Execution, Deployment → CMake → CMake options
填一行:
1
-DCMAKE_PREFIX_PATH=/opt/homebrew/opt/eigen@3
我这份 CMakeLists.txt 用的是第一种写法,所以把 useEigen 直接拖进 CLion 就能编,不用动任何设置。第二种适合你想让工程更「正规」、以后还要接别的库的场合。
这里有个真坑,我专门测过:不锁版本会悄悄用上 Eigen 5。
find_package(Eigen3 REQUIRED) 后面要是不写版本号,CMake 会去默认路径里找到 Homebrew 的 Eigen 5.0.1,然后痛痛快快接受——不报错、不警告。接着你代码里的 eulerAngles() 就开始刷 deprecated,行为也可能和书上对不上。实测对比:
| CMakeLists 写法 | 实际命中的版本 |
|---|---|
find_package(Eigen3 REQUIRED),不设 prefix | 5.0.1 |
find_package(Eigen3 3.4 REQUIRED) + prefix 指向 eigen@3 | 3.4.1 |
所以那个 3.4 必须写,它不是装饰。
第三步,几个 CLion 的日常操作。
- 改完
CMakeLists.txt要点 Reload:Tools → CMake → Reload CMake Project,或者点编辑器顶部弹出的Reload changes横幅。不 reload 的话,补全和构建还按旧配置走,改了半天没反应就是这个原因。 - 构建目录是
cmake-build-debug/,不是我们手敲的build/。两套目录并存没关系,但别指望 CLion 编出来的东西出现在build/里。 - 运行不用开终端:每个
add_executableCLion 都会自动建一个运行配置,右上角下拉选中eigenMatrix,点绿三角即可,输出在下方 Run 窗口。 #include <Eigen/Core>标红但能编过:这是代码洞察没拿到 include 路径,不是代码写错了。先 Reload CMake Project,还红就File → Invalidate Caches清缓存重启。- 别引入第二套编译器:Toolchain 保持
Xcode/AppleClang就行(Settings → Toolchains)。书上第四讲有个1e-4d字面量,clang 直接报invalid suffix 'd',gcc 却能吃下去——两套编译器并存时,这种差异足够让人怀疑自己代码写错了。
顺带一句,
CMake 4.x那个报错在 CLion 里长得一模一样:cmake_minimum_required(VERSION 2.8)会直接抛Compatibility with CMake < 3.5 has been removed,工程根本加载不出来。书上所有例子都得改成3.10。
二、第一部分:Eigen 的基本用法
源码在 ch3/useEigen/eigenMatrix.cpp。书里的注释写得很细,我按自己的理解重排一遍,把「为什么要这样写」补上。
先把完整源码和一次完整运行的输出放在这儿——下面逐段拆的时候,只挑相关的几行出来讲,随时可以翻回来对照。
完整源码
ch3/useEigen/eigenMatrix.cpp 全文,103 行:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68
69
70
71
72
73
74
75
76
77
78
79
80
81
82
83
84
85
86
87
88
89
90
91
92
93
94
95
96
97
98
99
100
101
102
103
#include <iostream>
using namespace std;
#include <ctime>
// Eigen 部分
#include <Eigen/Core>
// 稠密矩阵的代数运算(逆,特征值等)
#include <Eigen/Dense>

#define MATRIX_SIZE 50

/****************************
* 本程序演示了 Eigen 基本类型的使用
****************************/

int main( int argc, char** argv )
{
    // Eigen 中所有向量和矩阵都是Eigen::Matrix,它是一个模板类。它的前三个参数为:数据类型,行,列
    // 声明一个2*3的float矩阵
    Eigen::Matrix<float, 2, 3> matrix_23;

    // 同时,Eigen 通过 typedef 提供了许多内置类型,不过底层仍是Eigen::Matrix
    // 例如 Vector3d 实质上是 Eigen::Matrix<double, 3, 1>,即三维向量
    Eigen::Vector3d v_3d;
	// 这是一样的
    Eigen::Matrix<float,3,1> vd_3d;

    // Matrix3d 实质上是 Eigen::Matrix<double, 3, 3>
    Eigen::Matrix3d matrix_33 = Eigen::Matrix3d::Zero(); //初始化为零
    // 如果不确定矩阵大小,可以使用动态大小的矩阵
    Eigen::Matrix< double, Eigen::Dynamic, Eigen::Dynamic > matrix_dynamic;
    // 更简单的
    Eigen::MatrixXd matrix_x;
    // 这种类型还有很多,我们不一一列举

    // 下面是对Eigen阵的操作
    // 输入数据(初始化)
    matrix_23 << 1, 2, 3, 4, 5, 6;
    // 输出
    cout << matrix_23 << endl;

    // 用()访问矩阵中的元素
    for (int i=0; i<2; i++) {
        for (int j=0; j<3; j++)
            cout<<matrix_23(i,j)<<"\t";
        cout<<endl;
    }

    // 矩阵和向量相乘(实际上仍是矩阵和矩阵)
    v_3d << 3, 2, 1;
    vd_3d << 4,5,6;
    // 但是在Eigen里你不能混合两种不同类型的矩阵,像这样是错的
    // Eigen::Matrix<double, 2, 1> result_wrong_type = matrix_23 * v_3d;
    // 应该显式转换
    Eigen::Matrix<double, 2, 1> result = matrix_23.cast<double>() * v_3d;
    cout << result << endl;

    Eigen::Matrix<float, 2, 1> result2 = matrix_23 * vd_3d;
    cout << result2 << endl;

    // 同样你不能搞错矩阵的维度
    // 试着取消下面的注释,看看Eigen会报什么错
    // Eigen::Matrix<double, 2, 3> result_wrong_dimension = matrix_23.cast<double>() * v_3d;

    // 一些矩阵运算
    // 四则运算就不演示了,直接用+-*/即可。
    matrix_33 = Eigen::Matrix3d::Random();      // 随机数矩阵
    cout << matrix_33 << endl << endl;

    cout << matrix_33.transpose() << endl;      // 转置
    cout << matrix_33.sum() << endl;            // 各元素和
    cout << matrix_33.trace() << endl;          // 迹
    cout << 10*matrix_33 << endl;               // 数乘
    cout << matrix_33.inverse() << endl;        // 逆
    cout << matrix_33.determinant() << endl;    // 行列式

    // 特征值
    // 实对称矩阵可以保证对角化成功
    Eigen::SelfAdjointEigenSolver<Eigen::Matrix3d> eigen_solver ( matrix_33.transpose()*matrix_33 );
    cout << "Eigen values = \n" << eigen_solver.eigenvalues() << endl;
    cout << "Eigen vectors = \n" << eigen_solver.eigenvectors() << endl;

    // 解方程
    // 我们求解 matrix_NN * x = v_Nd 这个方程
    // N的大小在前边的宏里定义,它由随机数生成
    // 直接求逆自然是最直接的,但是求逆运算量大

    Eigen::Matrix< double, MATRIX_SIZE, MATRIX_SIZE > matrix_NN;
    matrix_NN = Eigen::MatrixXd::Random( MATRIX_SIZE, MATRIX_SIZE );
    Eigen::Matrix< double, MATRIX_SIZE,  1> v_Nd;
    v_Nd = Eigen::MatrixXd::Random( MATRIX_SIZE,1 );

    clock_t time_stt = clock(); // 计时
    // 直接求逆
    Eigen::Matrix<double,MATRIX_SIZE,1> x = matrix_NN.inverse()*v_Nd;
    cout <<"time use in normal inverse is " << 1000* (clock() - time_stt)/(double)CLOCKS_PER_SEC << "ms"<< endl;

	// 通常用矩阵分解来求,例如QR分解,速度会快很多
    time_stt = clock();
    x = matrix_NN.colPivHouseholderQr().solve(v_Nd);
    cout <<"time use in Qr decomposition is " <<1000*  (clock() - time_stt)/(double)CLOCKS_PER_SEC <<"ms" << endl;

    return 0;
}
完整输出
./eigenMatrix 跑一次,控制台原样打印这么多行(34 行,其中最后两行计时每次都会浮动):
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
1 2 3
4 5 6
1	2	3
4	5	6
10
28
32
77
 -0.999984 -0.0826997  -0.905911
 -0.736924  0.0655345   0.357729
  0.511211  -0.562082   0.358593

 -0.999984  -0.736924   0.511211
-0.0826997  0.0655345  -0.562082
 -0.905911   0.357729   0.358593
-1.99453
-0.575857
 -9.99984 -0.826997  -9.05911
 -7.36924  0.655345   3.57729
  5.11211  -5.62082   3.58593
 -0.370316  -0.888554 -0.0491136
 -0.737309  -0.172358   -1.69072
 -0.627782   0.996559   0.208558
-0.606436
Eigen values =
0.281738
0.548924
   2.378
Eigen vectors =
 0.213003 -0.511493  0.832469
 0.972431  0.193748  -0.12977
-0.094913   0.83716   0.53866
time use in normal inverse is 0.061ms
time use in Qr decomposition is 0.022ms
1. 一切都是 Matrix<类型, 行, 列>
Eigen 里没有单独的「向量」类型,向量就是列数为 1 的矩阵。
1
2
3
4
5
6
7
8
9
// 2 行 3 列的 float 矩阵
Eigen::Matrix<float, 2, 3> matrix_23;

// Vector3d 就是 Eigen::Matrix<double, 3, 1>,只是起了个好记的名字
Eigen::Vector3d v_3d;
Eigen::Matrix<float, 3, 1> vd_3d;   // 和上面类似,但元素是 float

// Matrix3d 就是 Eigen::Matrix<double, 3, 3>
Eigen::Matrix3d matrix_33 = Eigen::Matrix3d::Zero();
常用别名记几个就够:
| 写法 | 实际类型 |
|---|---|
Vector3d | Matrix<double, 3, 1> |
Matrix3d | Matrix<double, 3, 3> |
MatrixXd | 动态大小 double 矩阵 |
Matrix<float, Eigen::Dynamic, Eigen::Dynamic> | 动态大小 float 矩阵 |
不定大小的场合用 Dynamic,比如点数事先不知道的 BA 问题。
2. 初始化和访问
<< 是按行填,这点和 std::cin 的直觉一致:
1
2
matrix_23 << 1, 2, 3, 4, 5, 6;
cout << matrix_23 << endl;
访问用圆括号 (i, j),不是方括号:
1
2
3
4
5
for (int i = 0; i < 2; i++) {
    for (int j = 0; j < 3; j++)
        cout << matrix_23(i, j) << "\t";
    cout << endl;
}
输出:
1
2
3
4
1 2 3
4 5 6
1	2	3
4	5	6
3. 类型必须一致,维度必须匹配
这是 Eigen 最「烦」也最「好」的地方——它把错误挡在编译期。
1
2
3
4
5
6
7
8
9
10
11
12
v_3d << 3, 2, 1;
vd_3d << 4, 5, 6;

// 编译不过:float 矩阵乘 double 向量,Eigen 不给你隐式转换
// Eigen::Matrix<double, 2, 1> result_wrong_type = matrix_23 * v_3d;

// 正确写法:显式 cast
Eigen::Matrix<double, 2, 1> result = matrix_23.cast<double>() * v_3d;
cout << result << endl;          // 10  28

Eigen::Matrix<float, 2, 1> result2 = matrix_23 * vd_3d;
cout << result2 << endl;         // 32  77
顺手验算一下:(1,2,3)·(3,2,1) = 3+4+3 = 10,(4,5,6)·(3,2,1) = 12+10+6 = 28,对得上。vd_3d = (4,5,6) 那组是 4+10+18=32、16+25+36=77。
维度搞错也是这样,编译期就炸:
1
2
// 2x3 乘 3x1 得到 2x1,写成 2x3 就错
// Eigen::Matrix<double, 2, 3> result_wrong_dimension = matrix_23.cast<double>() * v_3d;
书上特意让你取消注释去试试——这个错误信息值得看一次,Eigen 的模板报错很长,但关键那行会告诉你维度对不上。
4. 基本运算
1
2
3
4
5
6
7
8
matrix_33 = Eigen::Matrix3d::Random();   // 随机数矩阵(不 srand 播种则序列固定)

cout << matrix_33.transpose() << endl;   // 转置
cout << matrix_33.sum() << endl;         // 所有元素之和
cout << matrix_33.trace() << endl;       // 迹(对角线之和)
cout << 10 * matrix_33 << endl;          // 数乘
cout << matrix_33.inverse() << endl;     // 逆
cout << matrix_33.determinant() << endl; // 行列式
我这次跑出来的:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
 -0.999984 -0.0826997  -0.905911
 -0.736924  0.0655345   0.357729
  0.511211  -0.562082   0.358593

 -0.999984  -0.736924   0.511211
-0.0826997  0.0655345  -0.562082
 -0.905911   0.357729   0.358593
-1.99453      ← sum
-0.575857     ← trace
 -9.99984 -0.826997  -9.05911
 -7.36924  0.655345   3.57729
  5.11211  -5.62082   3.58593
 -0.370316  -0.888554 -0.0491136
 -0.737309  -0.172358   -1.69072
 -0.627782   0.996559   0.208558
-0.606436     ← determinant
trace = -0.999984 + 0.0655345 + 0.358593 = -0.575857,和输出对上了。
这里得纠正一个我一开始的误解。
Random()听起来应该每次都不同,但它底层是std::rand(),不调srand()播种的话序列是固定的。我连跑两次比对过:34 行输出里只有最后两行计时不一样,矩阵数值一模一样。所以你跑出来的数和上面相同不是巧合。想换一组,自己调srand()去。
5. 特征值:为什么乘一个 A^T A
1
2
3
Eigen::SelfAdjointEigenSolver<Eigen::Matrix3d> eigen_solver ( matrix_33.transpose() * matrix_33 );
cout << "Eigen values = \n" << eigen_solver.eigenvalues() << endl;
cout << "Eigen vectors = \n" << eigen_solver.eigenvectors() << endl;
注意这里乘的是 matrix_33.transpose() * matrix_33,不是 matrix_33 本身。
原因:SelfAdjointEigenSolver 顾名思义只处理自伴随矩阵(实对称矩阵),而随机的 matrix_33 一般不对称,直接丢进去是不合法的。A^T A 一定是半正定对称的,所以先转成对称形式再求特征值——这也是最小二乘、PCA、协方差矩阵那一套的标准操作。
输出:
1
2
3
4
5
6
7
8
Eigen values =
0.281738
0.548924
   2.378
Eigen vectors =
 0.213003 -0.511493  0.832469
 0.972431  0.193748  -0.12977
-0.094913   0.83716   0.53866
特征向量是按列排的,第 i 列对应第 i 个特征值。
6. 解方程:别直接求逆
书中这段是全篇最有实操价值的地方。要解 matrix_NN * x = v_Nd,直觉做法是 x = A^{-1} b:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
Eigen::Matrix<double, MATRIX_SIZE, MATRIX_SIZE> matrix_NN;
matrix_NN = Eigen::MatrixXd::Random(MATRIX_SIZE, MATRIX_SIZE);   // MATRIX_SIZE = 50
Eigen::Matrix<double, MATRIX_SIZE, 1> v_Nd = Eigen::MatrixXd::Random(MATRIX_SIZE, 1);

clock_t time_stt = clock();
Eigen::Matrix<double, MATRIX_SIZE, 1> x = matrix_NN.inverse() * v_Nd;
cout << "time use in normal inverse is "
     << 1000 * (clock() - time_stt) / (double)CLOCKS_PER_SEC << "ms" << endl;

// 换成 QR 分解
time_stt = clock();
x = matrix_NN.colPivHouseholderQr().solve(v_Nd);
cout << "time use in Qr decomposition is "
     << 1000 * (clock() - time_stt) / (double)CLOCKS_PER_SEC << "ms" << endl;
我的机器上(M4):
1
2
time use in normal inverse is 0.061ms
time use in Qr decomposition is 0.022ms
快了将近 3 倍。不过这个数每次跑都会浮动(我另一次是 0.058 / 0.022),看量级就行,别当基准测试。而且 50×50 的规模太小,差距不明显;矩阵一大,求逆的 O(n^3) 常系数会比分解法难看得多,数值稳定性也差。SLAM 里的正规方程动辄几百上千维,绝不能直接求逆。
记住这条规则:解线性方程组用 .solve(),不要 .inverse() *。Eigen 提供一堆分解可选:
1
2
3
4
x = A.lu().solve(b);                    // 一般方阵
x = A.colPivHouseholderQr().solve(b);   // 一般矩阵,稳定
x = A.llt().solve(b);                   // 正定对称
x = A.ldlt().solve(b);                  // 半正定
三、第二部分:Eigen 的几何模块
源码在 ch3/useGeometry/eigenGeometry.cpp。这部分是给 SLAM 打地基的——刚体变换的四种表示法,全在这里。
先说结论,一张表:
| 表示 | 类型 | 参数个数 | 主要用途 |
|---|---|---|---|
| 旋转矩阵 | Matrix3d | 9(实际自由度 3) | 参与运算、求逆方便 |
| 旋转向量 | AngleAxisd | 4(轴 3 + 角 1) | 构造直观、无冗余 |
| 欧拉角 | Vector3d | 3 | 给人看 |
| 四元数 | Quaterniond | 4 | 存储、插值、优化 |
完整源码和完整输出同样先放这儿,篇幅不大,一共 60 行代码、24 行输出。
完整源码
ch3/useGeometry/eigenGeometry.cpp 全文:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
#include <iostream>
#include <cmath>
using namespace std;

#include <Eigen/Core>
// Eigen 几何模块
#include <Eigen/Geometry>

/****************************
* 本程序演示了 Eigen 几何模块的使用方法
****************************/

int main ( int argc, char** argv )
{
    // Eigen/Geometry 模块提供了各种旋转和平移的表示
    // 3D 旋转矩阵直接使用 Matrix3d 或 Matrix3f
    Eigen::Matrix3d rotation_matrix = Eigen::Matrix3d::Identity();
    // 旋转向量使用 AngleAxis, 它底层不直接是Matrix,但运算可以当作矩阵(因为重载了运算符)
    Eigen::AngleAxisd rotation_vector ( M_PI/4, Eigen::Vector3d ( 0,0,1 ) );     //沿 Z 轴旋转 45 度
    cout .precision(3);
    cout<<"rotation matrix =\n"<<rotation_vector.matrix() <<endl;                //用matrix()转换成矩阵
    // 也可以直接赋值
    rotation_matrix = rotation_vector.toRotationMatrix();
    // 用 AngleAxis 可以进行坐标变换
    Eigen::Vector3d v ( 1,0,0 );
    Eigen::Vector3d v_rotated = rotation_vector * v;
    cout<<"(1,0,0) after rotation = "<<v_rotated.transpose()<<endl;
    // 或者用旋转矩阵
    v_rotated = rotation_matrix * v;
    cout<<"(1,0,0) after rotation = "<<v_rotated.transpose()<<endl;

    // 欧拉角: 可以将旋转矩阵直接转换成欧拉角
    Eigen::Vector3d euler_angles = rotation_matrix.eulerAngles ( 2,1,0 ); // ZYX顺序,即roll pitch yaw顺序
    cout<<"yaw pitch roll = "<<euler_angles.transpose()<<endl;

    // 欧氏变换矩阵使用 Eigen::Isometry
    Eigen::Isometry3d T=Eigen::Isometry3d::Identity();                // 虽然称为3d,实质上是4*4的矩阵
    T.rotate ( rotation_vector );                                     // 按照rotation_vector进行旋转
    T.pretranslate ( Eigen::Vector3d ( 1,3,4 ) );                     // 把平移向量设成(1,3,4)
    cout << "Transform matrix = \n" << T.matrix() <<endl;

    // 用变换矩阵进行坐标变换
    Eigen::Vector3d v_transformed = T*v;                              // 相当于R*v+t
    cout<<"v tranformed = "<<v_transformed.transpose()<<endl;

    // 对于仿射和射影变换,使用 Eigen::Affine3d 和 Eigen::Projective3d 即可,略

    // 四元数
    // 可以直接把AngleAxis赋值给四元数,反之亦然
    Eigen::Quaterniond q = Eigen::Quaterniond ( rotation_vector );
    cout<<"quaternion = \n"<<q.coeffs() <<endl;   // 请注意coeffs的顺序是(x,y,z,w),w为实部,前三者为虚部
    // 也可以把旋转矩阵赋给它
    q = Eigen::Quaterniond ( rotation_matrix );
    cout<<"quaternion = \n"<<q.coeffs() <<endl;
    // 使用四元数旋转一个向量,使用重载的乘法即可
    v_rotated = q*v; // 注意数学上是qvq^{-1}
    cout<<"(1,0,0) after rotation = "<<v_rotated.transpose()<<endl;

    return 0;
}
完整输出
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
rotation matrix =
 0.707 -0.707      0
 0.707  0.707      0
     0      0      1
(1,0,0) after rotation = 0.707 0.707     0
(1,0,0) after rotation = 0.707 0.707     0
yaw pitch roll = 0.785    -0     0
Transform matrix =
 0.707 -0.707      0      1
 0.707  0.707      0      3
     0      0      1      4
     0      0      0      1
v tranformed = 1.71 3.71    4
quaternion =
    0
    0
0.383
0.924
quaternion =
    0
    0
0.383
0.924
(1,0,0) after rotation = 0.707 0.707     0
1. 旋转向量:轴 + 角
1
2
3
4
5
6
7
8
9
Eigen::Matrix3d rotation_matrix = Eigen::Matrix3d::Identity();

// 沿 Z 轴旋转 45 度
Eigen::AngleAxisd rotation_vector(M_PI / 4, Eigen::Vector3d(0, 0, 1));

cout.precision(3);
cout << "rotation matrix =\n" << rotation_vector.matrix() << endl;   // 用 matrix() 转成矩阵

rotation_matrix = rotation_vector.toRotationMatrix();   // 也可以直接赋值
这里 cout.precision(3) 只影响显示,不影响计算。输出:
1
2
3
4
rotation matrix =
 0.707 -0.707      0
 0.707  0.707      0
     0      0      1
0.707 就是 √2/2,45° 的 cos 和 sin。
AngleAxisd 底层不是 Matrix,但它重载了运算符,多数场合可以当矩阵用。
2. 用旋转向量转一个向量
1
2
3
4
5
6
7
Eigen::Vector3d v(1, 0, 0);

Eigen::Vector3d v_rotated = rotation_vector * v;      // 直接乘,AngleAxis 支持
cout << "(1,0,0) after rotation = " << v_rotated.transpose() << endl;

v_rotated = rotation_matrix * v;                      // 或者用矩阵乘
cout << "(1,0,0) after rotation = " << v_rotated.transpose() << endl;
两行输出一样:
1
(1,0,0) after rotation = 0.707 0.707     0
绕 Z 轴转 45°,(1,0,0) 确实应该转到 (0.707, 0.707, 0)。画个图就能想明白:
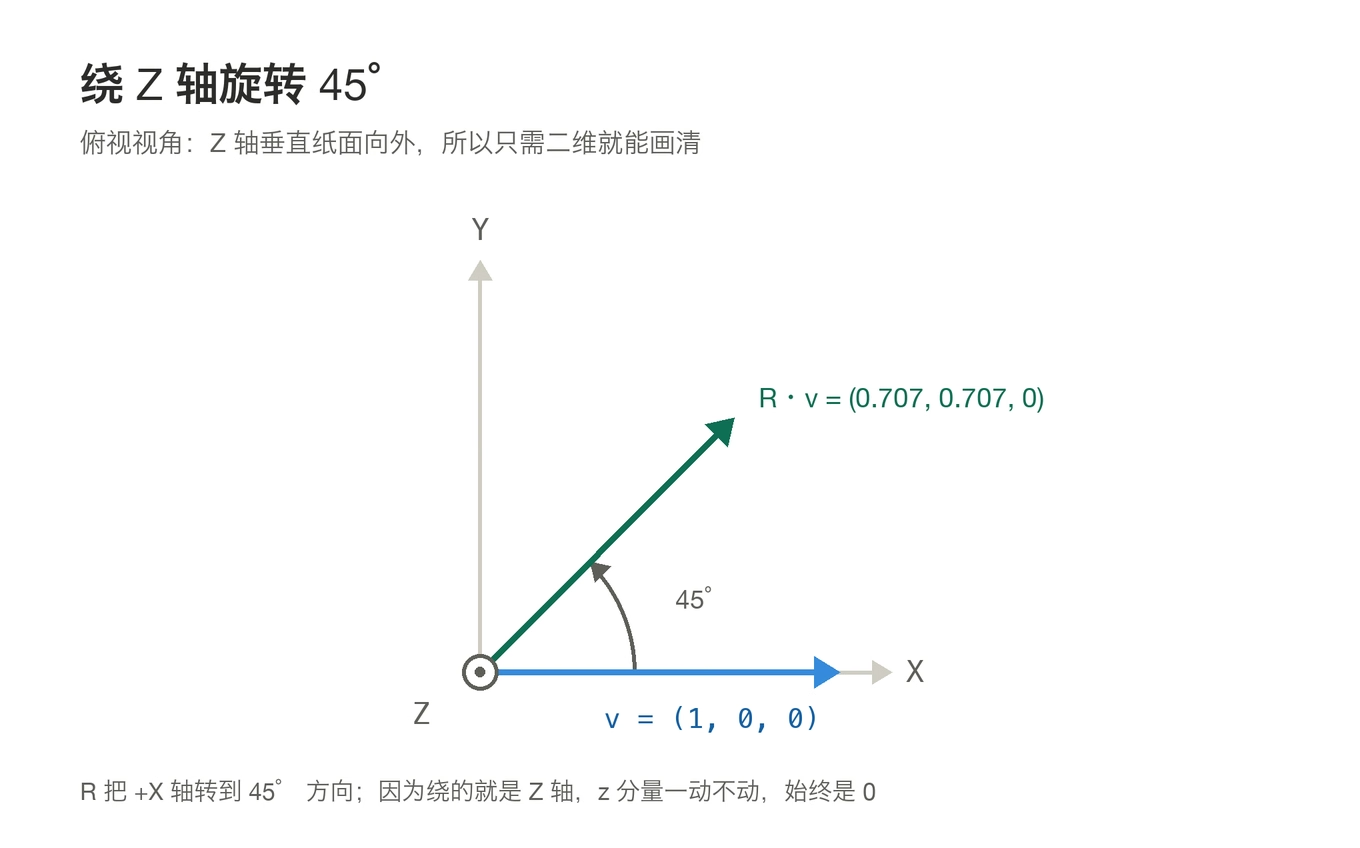
transpose()是为了让向量横着打印。Eigen 的向量默认是列向量,直接cout << v会竖着打好几行。
3. 欧拉角:注意顺序,也注意坑
1
2
Eigen::Vector3d euler_angles = rotation_matrix.eulerAngles(2, 1, 0);  // ZYX
cout << "yaw pitch roll = " << euler_angles.transpose() << endl;
eulerAngles(2, 1, 0) 里的 2, 1, 0 是指旋转轴的枚举顺序:0=X、1=Y、2=Z。所以 2,1,0 是「先绕 Z,再绕 Y,最后绕 X」——也就是导航里常说的 yaw-pitch-roll(偏航-俯仰-滚转)。返回的 Vector3d 也按这个顺序排列。
输出:
1
yaw pitch roll = 0.785    -0  0
0.785 = π/4,和我们设的 45° 一致。中间那个 -0 是浮点数的符号位,等于 0,别被它吓到。
这里有两个坑:
第一,欧拉角有 12 种顺序(eulerAngles 的六个参数排列组合),不同领域习惯不同。航空常用 ZYX,机器人学有时用 ZYZ。顺序写错,结果完全不同,而且不会报错,只会给你一个看起来正常但错的数。
第二,欧拉角有万向锁(Gimbal Lock)。当 pitch 接近 ±90° 时,yaw 和 roll 会退化成同一个自由度,解不唯一。所以欧拉角只适合给人看,不适合存状态、不适合参与优化。
顺便记一笔:Eigen 5 把 eulerAngles() 标成了 deprecated,理由是它返回的角度范围不唯一。3.4.x 上还能正常用,但以后升级会看到警告。
4. 欧氏变换矩阵:Isometry3d
1
2
3
4
Eigen::Isometry3d T = Eigen::Isometry3d::Identity();   // 名字叫 3d,实质是 4x4
T.rotate(rotation_vector);                             // 设置旋转
T.pretranslate(Eigen::Vector3d(1, 3, 4));              // 设置平移
cout << "Transform matrix = \n" << T.matrix() << endl;
输出:
1
2
3
4
5
Transform matrix =
 0.707 -0.707      0      1
 0.707  0.707      0      3
     0      0      1      4
     0      0      0      1
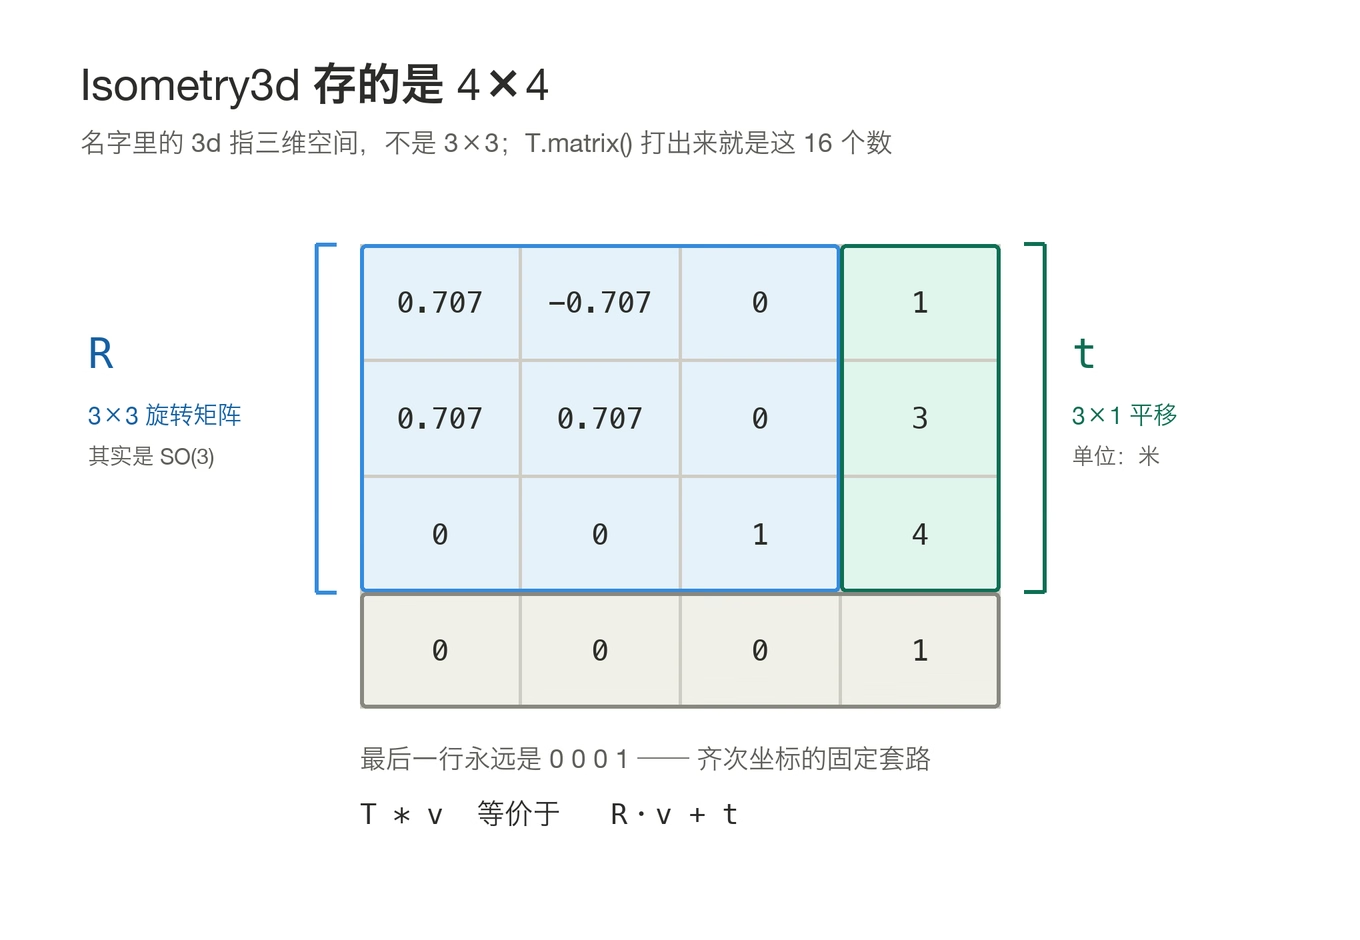
Isometry3d 虽然带个 “3d”,但它存的是 4×4 矩阵——因为齐次坐标需要多一维。名字容易误导,第一次用会愣一下。真正的 3×3 旋转在左上角,平移在第四列,最后一行是 0 0 0 1。
关于 pretranslate 和 translate 的区别,这里要特别注意:
translate(t)是右乘,T = T * Translation(t),平移在当前坐标系下解释pretranslate(t)是左乘,T = Translation(t) * T,平移在世界坐标系下解释
书上用 pretranslate,所以在单位矩阵上操作时两者结果一样,看不出区别。但如果你先旋转再 pretranslate,平移向量是加在世界系里的——这是最容易写错的地方之一。
用变换矩阵转坐标:
1
2
Eigen::Vector3d v_transformed = T * v;   // 相当于 R*v + t
cout << "v tranformed = " << v_transformed.transpose() << endl;
1
v tranformed = 1.71 3.71    4
验算:R*v = (0.707, 0.707, 0),加个 t = (1, 3, 4),得 (1.707, 3.707, 4)。对。
(书上这里把 transformed 拼成了 tranformed,输出的字符串就长这样,不是我看错。)
仿射变换和射影变换分别用 Eigen::Affine3d 和 Eigen::Projective3d,用法类似,书上略过了。
5. 四元数:coeffs() 的顺序是个大坑
1
2
3
4
5
Eigen::Quaterniond q = Eigen::Quaterniond(rotation_vector);
cout << "quaternion = \n" << q.coeffs() << endl;

q = Eigen::Quaterniond(rotation_matrix);   // 也可以从旋转矩阵构造
cout << "quaternion = \n" << q.coeffs() << endl;
两次输出一样:
1
2
3
4
5
quaternion =
    0
    0
0.383
0.924
coeffs() 的存储顺序是 (x, y, z, w),实部 w 在最后。这和数学书上习惯写的 q = w + xi + yj + zk(实部在前)正好相反,也和很多论文、很多库的顺序不同。第一次看到 0.924 在最后一项,很容易以为哪里错了。
验算一下:绕 Z 轴转 45°,四元数应该是 (cos22.5°, 0, 0, sin22.5°) 按 (w,x,y,z) 排,即 w=0.924, z=0.383。而 coeffs() 给出的是 (0, 0, 0.383, 0.924)——x=y=0、z=0.383、w=0.924,正确。
如果你要按数学书写顺序取,用 q.w()、q.x()、q.y()、q.z() 单独访问,别直接拷 coeffs() 的内存。
用四元数旋转向量:
1
2
v_rotated = q * v;   // 数学上是 q v q^{-1}
cout << "(1,0,0) after rotation = " << v_rotated.transpose() << endl;
1
(1,0,0) after rotation = 0.707 0.707     0
Eigen 重载了 *,内部自动做 q v q^{-1},不用自己写。但要注意:只有单位四元数才代表纯旋转,用之前最好 q.normalize() 一下(从 AngleAxis 或旋转矩阵构造出来的已经是单位的)。
6. 四种表示之间怎么转
这张表建议直接抄下来:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
// 旋转向量 -> 旋转矩阵
Matrix3d R = angle_axis.toRotationMatrix();
Matrix3d R2 = angle_axis.matrix();

// 旋转矩阵 -> 旋转向量 / 四元数 / 欧拉角
AngleAxisd aa(R);
Quaterniond q(R);
Vector3d euler = R.eulerAngles(2, 1, 0);

// 旋转矩阵 <-> 四元数
Matrix3d R3 = q.toRotationMatrix();
Quaterniond q2(R3);

// 四元数 -> 旋转向量
AngleAxisd aa2(q2);
Eigen 的构造函数基本吃遍各种表示,转来转去很方便。但每次转换都有精度损失和奇异性风险——尤其是欧拉角,能不用就不用。
四、几个容易翻车的地方,集中记一下
写完上面两段,我把踩过的坑列成清单,方便以后自查:
| 坑 | 表现 | 正确做法 |
|---|---|---|
混用 float / double | 编译报一大串模板错误 | .cast<double>() 显式转换 |
直接 A.inverse() * b 解方程 | 慢、且数值不稳 | A.xxx().solve(b) |
SelfAdjointEigenSolver 传非对称矩阵 | 结果没有意义(不一定报错) | 传 A^T A 或协方差矩阵 |
coeffs() 顺序 | 以为 w 在第一个 | 顺序是 (x,y,z,w),w 在最后 |
Isometry3d 是 3×3 | 以为只有 9 个元素 | 实际是 4×4 齐次矩阵 |
pretranslate vs translate | 平移方向莫名不对 | pre 是左乘(世界系),非 pre 是右乘(当前系) |
| 欧拉角顺序写错 | 数值看着正常但是错的 | 写明 eulerAngles(2,1,0) 并注释含义 |
对向量用 cout << | 竖着打好多行 | .transpose() |
以为 Random() 每次都不同 | 跑两次结果一样,怀疑没重新编译 | 不播种时序列固定,只有计时会变 |
| 终端能编、CLion 标红 | 以为代码写错了 | 环境变量只对终端进程生效,IDE 里靠 CMake 的 include_directories |
还有三个 macOS 特有的:
- CMake 4.x 不再支持
cmake_minimum_required(VERSION 2.8),书上所有CMakeLists.txt都得改成3.10,否则报Compatibility with CMake < 3.5 has been removed - AppleClang 不接受
1e-4d这种字面量(d后缀是 GCC 扩展)。第四讲useSophus.cpp里就有一处,会报invalid suffix 'd' on floating constant,改成1e-4即可 find_package(Eigen3)不写版本号会悄悄命中 Homebrew 的 Eigen 5.0.1,不报错但eulerAngles()立刻变 deprecated。写成find_package(Eigen3 3.4 REQUIRED),并配好CMAKE_PREFIX_PATH
五、这套东西和 SLAM 的关系
跑完这两个例子,我才算真正理解为什么书要从这里开始。
第三讲看上去只是在练 API,其实是把后面所有章节的词汇表提前铺好了:
- 第四讲引入 Sophus,
Sophus::SO3d/SE3d内部就是Eigen::Matrix3d+Eigen::Quaterniond,log()/exp()映射的也是李代数向量(Eigen::Matrix<double,6,1>) - 第六讲非线性优化,误差项、雅可比矩阵、正规方程
H Δx = b,H和b都是 Eigen 的矩阵,解方程用的正是上面说的.ldlt().solve() - 第七讲特征点法、第八讲直接法、第十三讲稠密建图,全部围绕
SE3变换和 Eigen 矩阵运算转 - g2o 和 Ceres 的接口,参数块、顶点估计值、信息矩阵,清一色 Eigen 类型
所以我把它当字典用:写代码时忘了某个 API,回来搜一下。
我的环境版本,留个底
| 组件 | 版本 | 说明 |
|---|---|---|
| Eigen | 3.4.1 | brew install eigen@3,keg-only |
| 系统 | macOS (Apple Silicon, M4) | AppleClang |
| 编译器 | AppleClang 21.0 | Xcode 自带 |
| CMake | 4.4.4 | 注意不支持 2.8 |
后面几讲还要装 Sophus、OpenCV、g2o、Ceres、PCL、Pangolin,版本搭配的坑更多,我会另开一篇记。
代码在哪
1
2
slambook/ch3/useEigen/eigenMatrix.cpp       ← 第一部分
slambook/ch3/useGeometry/eigenGeometry.cpp  ← 第二部分
跑法:
1
2
cd slambook/ch3/useEigen && mkdir -p build && cd build && cmake .. && make -j8 && ./eigenMatrix
cd slambook/ch3/useGeometry && mkdir -p build && cd build && cmake .. && make -j8 && ./eigenGeometry
CLion 里这些都不用敲:File → Open 打开对应目录,右上角下拉选目标,点绿三角就行。
写在最后
这一讲的内容不多,但密度很高。我当时看完视频觉得「懂了」,真正敲一遍才发现 pretranslate 的位置、coeffs() 的顺序这些细节全是坑。
所以记录这件事本身是有价值的——不是为了教别人,是为了三个月后自己还能看懂。
下一篇是第四讲,Sophus 和李代数。那才是真正开始疼的地方。